
Кривая обучения при выполнении робот-ассистированных реконструкций инфраренального отдела аорты


Цель исследования – оценка кривой обучаемости выполнению реконструктивных операций на инфраренальном отделе аорты при ее аневризме и окклюзионно-стенотическом поражении.
Материал и методы. В 2022–2024 гг. выполнено 150 реконструкций аортоподвздошного сегмента с использованием робота Da Vinci Xi. Операции выполнялись по поводу аневризмы брюшного отдела аорты (n = 52; 34,7%) и окклюзионно-стенотического поражения аортоподвздошного сегмента (n = 98; 65,3%). Оценка кривой обучаемости осуществлялась путем сравнения и анализа длительности выполнения оперативных вмешательств в динамике по мере накопления опыта.
Результаты. На основе проведенного исследования кривой обучаемости получены данные о сокращении времени выполнения оперативных вмешательств в 2 раза. Уменьшается как общая длительность выполнения операции, так и длительность ее отдельных этапов. Положительная динамика кривой обучаемости выполнению робот-ассистированных реконструкций аортоподвздошного сегмента обусловлена постепенным накоплением клинического опыта, что способствует сокращению времени операции, повышению ее точности и минимизации риска осложнений.
Заключение. Робот-ассистированные реконструктивные операции на инфраренальном отделе аорты характеризуются выраженной положительной динамикой кривой обучения. По мере накопления опыта отмечается двукратное сокращение времени вмешательства и повышение точности выполнения отдельных этапов, что свидетельствует о высокой адаптивности метода и его перспективности в клинической практике.
Введение
Патология аортоподвздошного сегмента, включая аневризмы и атеросклеротические стенозы или окклюзии, является одной из наиболее актуальных проблем сосудистой хирургии [1–7]. Аневризмы брюшной аорты характеризуются высоким риском разрыва и высокой летальностью при отсутствии своевременного лечения [2]. Атеросклеротическое поражение аортоподвздошного сегмента вызывает хроническую ишемию нижних конечностей, прогрессирование которой может приводить к утрате конечности [1–6].
Существующие методы лечения патологии аортоподвздошного сегмента включают открытые хирургические операции и эндоваскулярные вмешательства. Открытые операции, такие как резекция аневризмы с протезированием и операции шунтирования, считаются «золотым» стандартом благодаря высокой надежности и долговечности результатов. Однако они связаны с высокой травматичностью доступов, значительной кровопотерей, длительным восстановлением и риском осложнений, особенно у пациентов с сопутствующей патологией [1–5].
Эндоваскулярные методы, такие как установка стент-графтов (EVAR) или баллонная ангиопластика со стентированием, характеризуются меньшей травматичностью, сокращением времени госпитализации и периода восстановления. Однако имплантация стент-графта невозможна при сложной анатомии сосудов. После EVAR пациент нуждается в наблюдении из-за рисков тромбоза стента или эндоликов; также отмечаются менее стабильные долгосрочные результаты по сравнению с открытыми методами [8–10].
В робот-ассистированных вмешательствах объединены преимущества обоих подходов и нивелированы их основные недостатки [3–5]. Эти операции минимально инвазивны, что отражается на снижении кровопотери, риска инфекции и сокращении периода реабилитации, как при применении эндоваскулярных методов [1–6]. При этом роботизированные системы обеспечивают прецизионность и стабильность, позволяя эффективно работать при анатомически сложных случаях, когда эндоваскулярные методы могут быть малоэффективны. Высокоточ ность наложения сосудистых анастомозов, деликатная работа с тканями и возможность выполнения сложных реконструкций позволяют считать робот-ассистированные вмешательства перспективным направлением при лечении патологии аортоподвздошного сегмента [1–5, 11–15].
В то же время внедрение робот-ассистированных вмешательств для лечения патологии аортоподвздошного сегмента имеет ряд трудностей, обусловленных как техническими, так и организационными вопросами [1–5]. Одной из главных проблем является сложность освоения новой технологии, которая требует значительных временны́ х и материальных затрат на обучение [1]. В процессе освоения методики врачи-хирурги могут отмечать увеличенное время выполнения операций, технические ошибки и необходимость конверсии на открытый доступ [7, 8, 16–22]. Освоение техники управления манипуляторами, особенности наложения сосудистых швов и работа в ограниченном пространстве требуют практического опыта, что отражается на длительности процесса обучения [23, 24].
Кроме того, высокие затраты на приобретение и обслуживание роботизированных систем, а также необходимость формирования специа лизированных команд, включающих врачей-хирургов, ассистентов и технических специалистов, ограничивают широкое распространение этих систем [1]. Ограниченный доступ к таким технологиям в ряде медицинских учреждений, особенно региональных, также создает барьеры для их внедрения. Преодоление кривой обучения сопровождается значительным улучшением качества операций, сокращением времени вмешательства и снижением риска осложнений [8, 19–22]. С постепенным накоплением опыта врачам-хирургам удается достичь максимальной точности и повысить надежность шва, что позволяет считать робот-ассистированные вмешательства перспективным методом при лечении патологии аортоподвздошного сегмента [1–6].
Критерии обучения при освоении новой хирургической технологии можно разделить на две основные группы: показатели, характеризующие саму операцию, и параметры, отражающие эффективность лечения пациента [25]. К первой категории относятся такие факторы, как продолжительность хирургического вмешательства, объем кровопотери, частота конверсий и интраоперационных осложнений. Вторая группа охватывает клинические исходы, включая длительность госпитализации и пребывания в реанимации, частоту послеоперационных осложнений и уровень летальности. Показатели, связанные непосредственно с ходом операции, анализируются проще, поэтому они чаще применяются для оценки кривых обучения, хотя их влияние на конечные результаты лечения носит опосредованный характер [19–22, 25].
Кривая обучения играет ключевую роль в освоении робот-ассистированных вмешательств. На начальных этапах врачи-хирурги также сталкиваются с техническими сложностями в работе с манипуляторами и необходимостью адаптации к новым условиям визуализации и координации. Именно в этот период возрастает количество ошибок, таких как неправильное наложение сосудистых швов или травма тканей, что требует высокой концентрации и постоянной практики [23, 24].
По мере накопления опыта врачи-хирурги совершенствуют навыки, что в итоге приводит к выполнению высокоточных качественных вмешательств, сокращению времени операций, минимизации риска осложнений [7, 16–18]. На основе анализа кривой обучения сделан важный вывод о необходимости последовательного и структурированного подхода к освоению техники от простых вмешательств к более слож ным реконструкциям [7, 8, 16–22]. Успешное преодоление этой кривой не только обеспечивает высокое качество лечения, но и способствует широкому внедрению робот-ассистированных операций в клиническую практику [23, 24].
Материал и методы
Дизайн исследования. С 2022 по 2024 гг. в ГБУЗ «НИИ – ККБ № 1 им. проф. С.В. Очаповского» Министерства здравоохранения Краснодарского края выполнено 150 реконст рукций аортоподвздошного сегмента у пациентов с окклюзионно-стенотическим поражением аортоподвздошного сегмента и аневризмами инфраренального отдела аорты и подвздошных арте- рий с использованием робота Da Vinci Xi. Среди них 98 (65,3%) реконструкций по поводу окклюзионно-стенотического поражения, 52 (34,7%) – по поводу аневризм инфраренального отдела аорты и подвздошных артерий.
При оценке кривой обучаемости выполнению робот-ассистированных реконструкций аортоподвздошного сегмента оценивались длительность проведения оперативного вмешательств а, время пережатия аорты, время формирования анастомозов и время доступа к аортоподвздошному сегменту. Время доступа к аортоподвздошному сегменту отмечалось от начала оперативного вмешательства до этапа наложения зажимов на артерии, время пережатия аорты – от наложения зажима до периода адаптации анастомоза, включая время, необходимое для прошивания анастомоза. Длительность формирования анаст омоза с аортой – время, необходимое для создания анастомозов, не включая время их отдельного прошивания. Длительность вмешательства оценивалась в мину- тах. Опыт реконструктивных операций менее 10 операций нами не учитывался ввиду малого количества оперативных вмешательств (аортобедренное бифуркационное протезирование (АББП), аортоподвздошное бифуркационное протезирование (АПБП), протезирование подвздошной артерии (ПА), эндартерэктомия (ЭАЭ) из ПА).
Данное исследование выполнено в рамках диссертационной работы, одной из задач которого была оценка кривой обучения робот-ассистированных вмешательств (одобрено этическим комитетом Кубанского государственного медицинского университета (протокол № 123, дата одобрения 08.09.2023 г.).
Характеристика пациентов. Возраст пациентов варьировал от 41 до 87 лет, при этом средний возраст больных с окклюзионно-стенотическим поражением составлял 64,3 ± 8,6 года, пациентов с аневризмой инфраренального отдела аорты и подвздошных артерий – 63,0 ± 8,6 года. Все пациенты были без ра- нее перенесенных оперативных вмешательств в брюшной полости. Индекс массы тела варьировал от 15,59 до 37,11, у пациентов с окклюзионно-стенотическим поражением – 26,77 ± 3,83, в группе пациентов с аневризмой инфраренального отдела аорты и подвздошных артерий – 25,29 ± 4,02. Основная часть (138 больных, или 92,3%) пациентов в обеих группах была мужского пола, 12 (8%) пациентов – женского пола. В группе с окклюзионно-стенотическим поражением число пациентов мужского и женского пола составляло 90 (91,8%) и 8 (8,2%) соответственно, а в группе с аневризмой инфраренального отдела аорты и подвздошных артерий – 48 (92,3%) и 4 (7,7%) соответственно. Коморбидный фон пациентов обеих групп представлен в таблице.
Техника операций. Оперативное вмешательство осуществлялось в положении Тренделенбурга. Расположение троакаров при выполнении реконструктивных вмешательств было стандартным (рис. 1).
Пациентам выполнялись различные виды реконструктивных операций в зависимости от типа аневризмы абдоминального отдела аорты и подвздошных артерий: аортобедренное бифуркационное протезирование (n = 16, или 30,7%), аортоподвздошное бифуркационное протезирование (n = 4, или 7,7%), аортоподвздошное квадрифуркационное протезирование (АПКП, n = 3, или 5,8%), линейное протезирование аорты (ЛПА, n = 24, или 46,2%), протезирование подвздошной артерии (n = 5, или 9,6%).
Сопутствующая патология у пациентов при выполнении робот-ассистированных вмешательств / Comorbidities of the patients undergoing robot-assisted surgery
| Сопутствующая патология | Число пациентов, перенесших робот- ассистированные вмешательства, n (%) |
|---|---|
| Перенесенный инфаркт миокарда | 23 (15,3) |
| Острое нарушение мозгового кровообращения | 7 (4,7) |
| Сахарный диабет 2-го типа | 19 (12,7) |
| Ишемическая болезнь сердца | 51 (34,0) |
|
Артериальная гипертензия |
150 (100,0) |
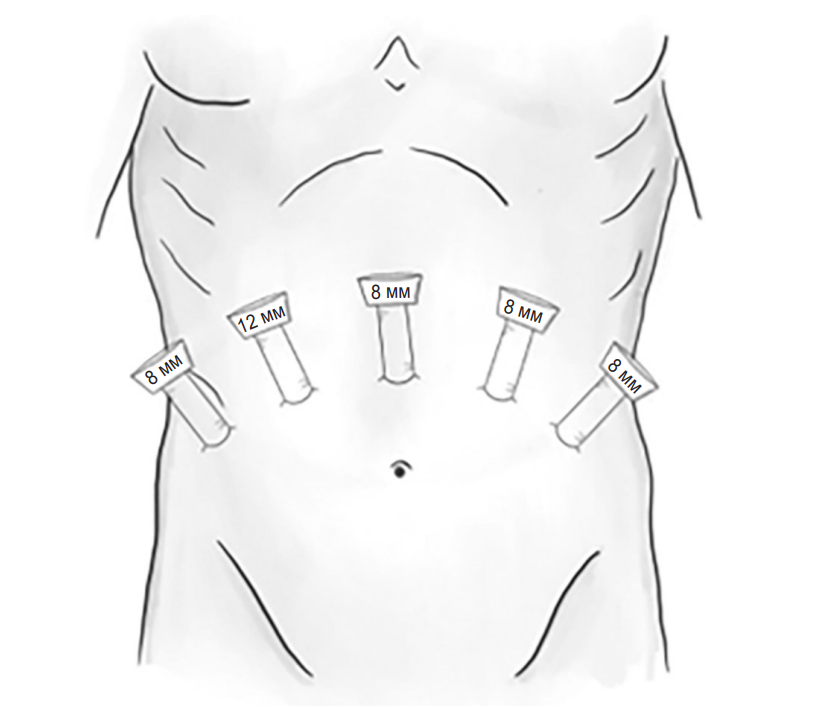
Рис. 1. Расположение троакаров [1] / Fig. 1. Trocar placement [1]
Реконструкции аортоподвздошного сегмента при окклюзионно-стенотическом поражении также были разнообразными и включали: линейное аортобедренное шунтирование (ЛАБШ, n = 65, или 66,3%), аортобедренное бифуркационное шунтирование (АББШ, n = 19, или 19,4%), торакобедренное шунтирование (ТББШ, n = 12, или 12,2%), эндартерэктомию из подвздошных артерий (n = 2, или 2,0%).
Все оперативные вмешательства выполнялись одной хирургической командой, которая ранее не имела опыта проведения эндовидеохирургических вмешательств. В настоящее время в Российской Федерации отсутствуют специализированные симуляционные обучающие центры, ориен тированные на подготовку специалистов в области робот-ассистированных сосудистых вмешательств. Освоение принципов работы с роботизированным хирургическим комплексом осуществляется за счет перенятия опыта у специалистов, выполняющих робот-ассистированные операции в урологической, торакальной и абдоминальной хирургии и активно работающих в клинике. Нами не учитывалась кривая обучения персонала хирургической поддержки (медицинских сестер, анестезиологов и т. д.), которая может повлиять на эффективность вмешательства, а также интраоперационную координацию. Анестезиологическая команда сменялась в каждой операции, имея опыт лишь в выполнении открытых сосудистых операций. Во всех оперативных вмешательствах принима ли участие две медсестры: медсестра с опытом работы при робот-ассистированных вмешательствах (урологических, торакальных, гинекологических и т. д.) и медсестра, которая имела опыт работы в открытой сосудистой хирургии.
При расчете времени оперативного вмешательства не включался период общей анестезии. Во всех вмешательствах учитывалось время от разреза кожи до формирования последнего шва. Интубация пациентов осуществлялась в присутствии всей хирургической команды в операционной, экстубация – в роботической операционной на операционном столе с последующей транспортировкой пациента в отделение интенсивной терапии и реанимации.
Статистика. Метод кумулятивной суммы (CUSUM – cumulative sum) используется для количественной оценки процесса обучения и анализа кривых накопления опыта. Он позволяет объективно отслеживать динамику освоения технических навыков путем регистрации последовательных результатов вмешательств и выявления отклонений от заданного эталонного уровня. Каждое наблюдение (успешное или неудачное выполнение этапа процедуры) вносит вклад в построение кривой, отражающей тренды в накоплении опыта. Таким образом, метод CUSUM способствует выявлению момента достижения операционной компетентности, позволяет определить продолжительность фазы обучения и обеспечивает основу для сравнительного анализа между различными операторами или технологиями. Указанный подход получил широкое распространение в оценке обучаемости при внедрении малоинвазивных и робот-ассистированных вмешательств в различных хирургических дисциплинах [20, 21, 25].
Результаты
Графики CUSUM отражают процесс обучения ЛПА (n = 24), АББП (n = 16), ЛАБШ (n = 65), АББШ (n = 19), ТББШ (n = 12) с применением робототехники, позволяя выделить три ключевых периода освоения вмешательства. Ввиду отсутствия опыта в лапараскопической и роботической хирургии освоение методики начиналось с выполнения ЛАБШ. Для всех видов операций, анализируемых методом CUSUM, установлено последовательное прохождение трех характерных фаз обучения:
- Фаза освоения (начальный этап обучения) характеризуется восходящим трендом CUSUMкривой, обусловленным увеличенным временем выполнения вмешательств и их отдельных эта пов вследствие недостаточной моторной координации и ограниченного опыта хирурга.
- Фаза плато отражает стабилизацию временны́ х показателей с минимальными колебаниями, свидетельствующими о достижении базового уровня уверенного выполнения операций.
- Фаза улучшения навыка сопровождается нисходящим участком кривой, указывающим на сокращение времени выполнения вмешательств, повышение технической эффективности и воспроизводимости действий.
Штрихованными линиями отмечаются номера попыток, в которых CUSUM, для вычисления которой было использовано среднее по каждой выборке данных (по нижеприведенной формуле), достигает своего максимума. Это указывает на то, что время, затрачиваемое на проведение соответствующих элементов операции, сокращается с обучением и становится меньше выборочного среднего в данных точках. Таким образом, фаза освоения сменяется фазой улучшения навыка по прохождении плато:
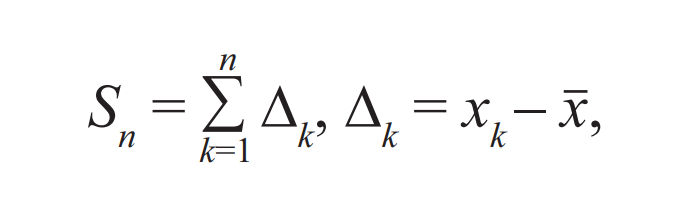
где Sn – CUSUM для ряда из n слагаемых; Δk – отклонение значения xk времени, затрачиваемого на k-м шаге проведения операции, от среднего значения x для всей операции.
Линейное протезирование аорты (рис. 2). Фаза освоения (0–9 вмешательств) характеризуется устойчивым нарастанием всех кривых, что указывает на увеличенное время выполнения как всей операции в целом, так и ее отдельных этапов. Фаза плато (9–13 вмешательств) характеризуется снижением градиента и достижением максимума. Отмечается стабилизация временны́ х характеристик, что свидетельствует о формировании базового уровня уверенности хирурга в выполнении вмешательства и воспроизводимости основных технических этапов. Данный этап особенно четко выражен на кривых, отражающих общее время операции и формирование анастомоза. Фаза улучшения навыка (13–24 вмешательства) демонстрирует нисходящий тренд, указывающий на последовательное снижение временны́ х затрат. Особенно выраженное снижение отмечается на общем времени вмешательства (черная линия), что может служить интегральным показателем общей технической эффективности хирурга.
Аортобедренное бифуркационное протезирование (рис. 3). Фаза обучения (1–4 вмешательства) характеризуется восходящим направлением всех CUSUM-кривых, что отражает увеличенное время выполнения вмешательств и недостаточную автоматизацию технических приемов. Фаза плато (4–11 вмешательств) характеризуется стабилизацией времени, кривые демонстрируют незначительные колебания и достижение максимумов. Фаза улучшения навыка (11–16 вмешательств) демонстрирует выраженное снижение всех CUSUM-кривых, что отражает прогрессирующее сокращение времени выполнения операций и их этапов.
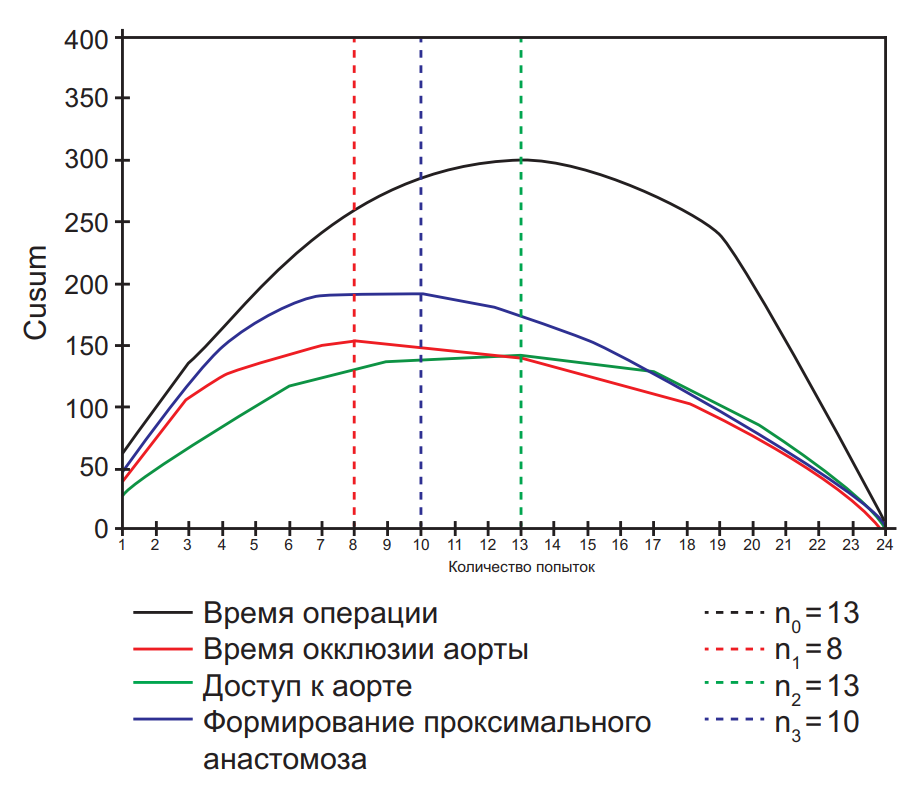
Рис. 2. Кривая обучения выполнению линейного протезирования аорты с использованием робототехники / Fig. 2. Learning curve of performing linear aortic prosthetics using robotics
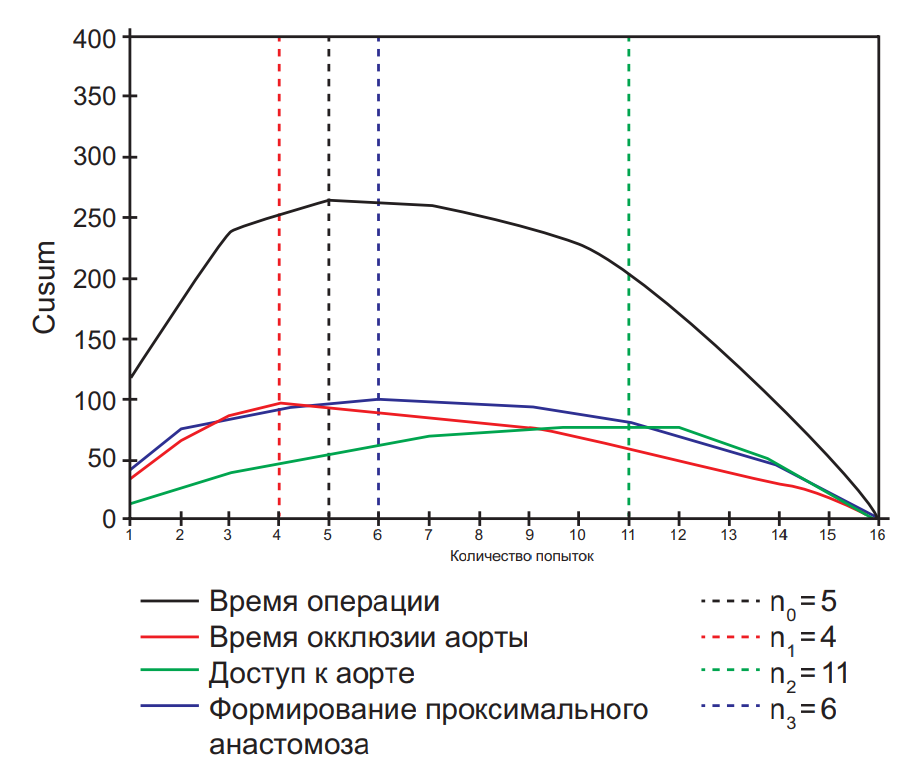
Рис. 3. Кривая обучения выполнению аортобедренного бифуркационного протезирования с использованием робототехники / Fig. 3. Learning curve of performing aorto-femoral bifurcation prosthetics using robotics
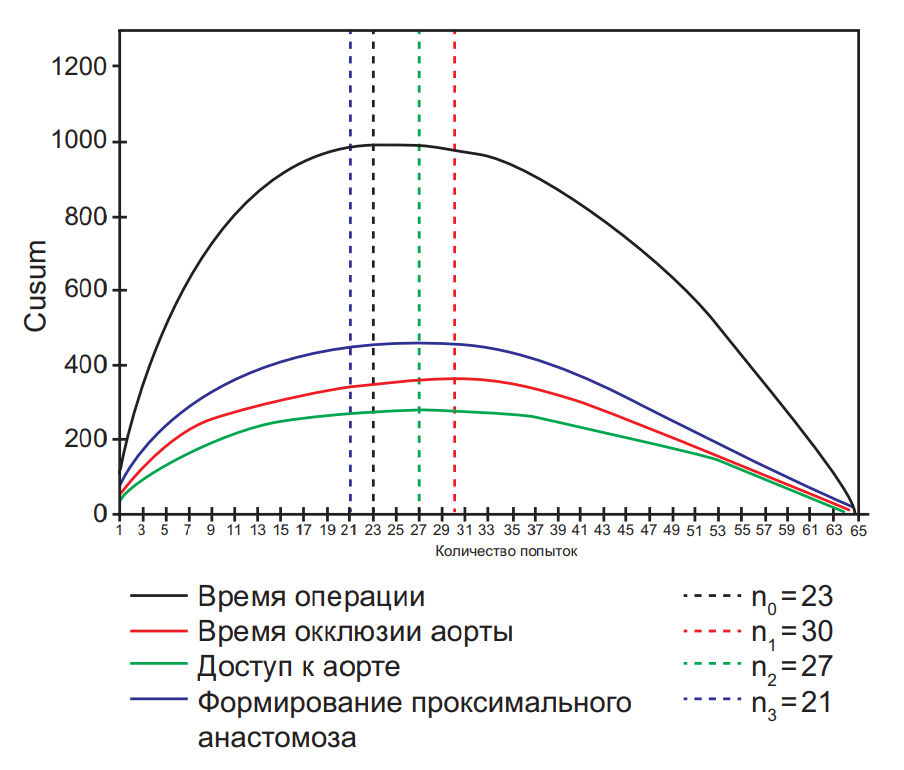
Рис. 4. Кривая обучения выполнению линейного аортобедренного шунтирования с использованием робототехники / Fig. 4. Learning curve of performing linear aorto-femoral bypass surgery using robotics
Линейное аортобедренное шунтирование (рис. 4). Фаза обучения (1–17 попыток) характеризуется высокой вариабельностью и увеличенным временем выполнения операций, в этот период хирург осваивает базовые навыки и принципы работы с роботом. Во время фазы плато (17–23 попытки) наблюдается стабилизация показателей, кривая CUSUM достигает максимума, а выполнение операций становится более уверенным и точным. В фазе улучшения навыка (23–65 попыток) отмечается сокращение времени выполнения всех этапов, что свидетельствует о росте эффективности и уверенности хирурга.
Аортобедренное бифуркационное шунтирование (рис. 5). Фаза обучения (1–6 попыток) сопровождается быстрым ростом кривых CUSUM и увеличенным временем выполнения операций, что отражает процесс начального освоения техники. Во время фазы плато (6–9 попыток) показатели стабилизируются, хирург приобретает уверенность и точность в действиях. В фазе улучшения навыка (9–19 попыток) наблюдается уменьшение времени всех этапов операции, что свидетельствует об уверенном владении методикой и росте эффективности.
Торакобедренное бифуркационное шунтирование (рис. 6). Фаза обучения (1–4 попытки) сопровождается ростом кривых CUSUM и увеличенным временем выполнения, что отражает начальное освоение техники. Во время фазы плато (4–6 попыток) показатели стабилизируются, а действия хирурга становятся более уверенными. В фазе улучшения навыка (6–12 попыток) отмечается сокращение времени на всех этапах операции, что указывает на рост эффективности и отработку навыков.
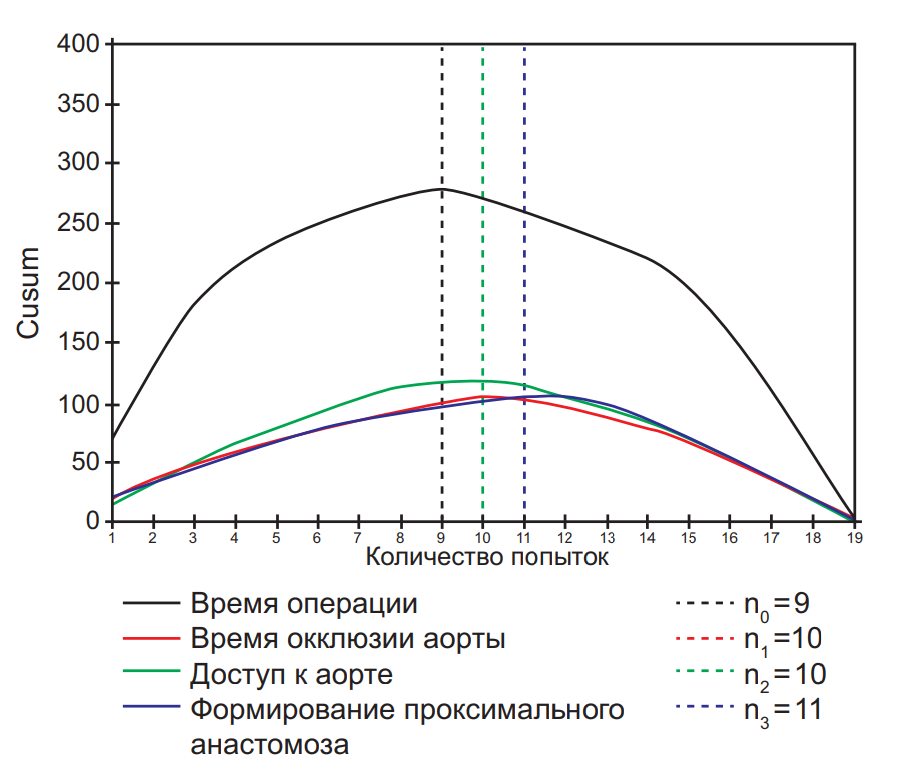
Рис. 5. Кривая обучения выполнению аортобедренного бифуркационного шунтирования с использованием робототехники / Fig. 5. Learning curve of performing aorto-femoral bifurcation bypass surgery using robotics
При выполнении робот-ассистированных реконструкций при стеноокклюзионном поражении аортоподвздошного сегмента осложнения встречались в 6 (6,1%) случаях. Наиболее частым осложнением был тромбоз, который возник у 2 (2,0%) пациентов. Кровотечение из области анастомоза наблюдалось в 1 (1,0%) случае, что потребовало дополнительных хирургических мероприятий. Повреждение мочеточника, кровотечение из троакара и мезентериальный тромбоз также встречались с одинаковой часто той – по 1 (1,0%) случаю. Госпитальная летальность составила не более 1,5% (умер 1 пациент) и была обусловлена мезентериальным тромбозом. Несмотря на риск осложнений, медиана пребывания пациентов в стационаре оставалась относительно низкой – 5 [4; 6] койко-дней, при этом в отделении интенсивной терапии пациенты находились в среднем 1 [1; 1] койко-день.
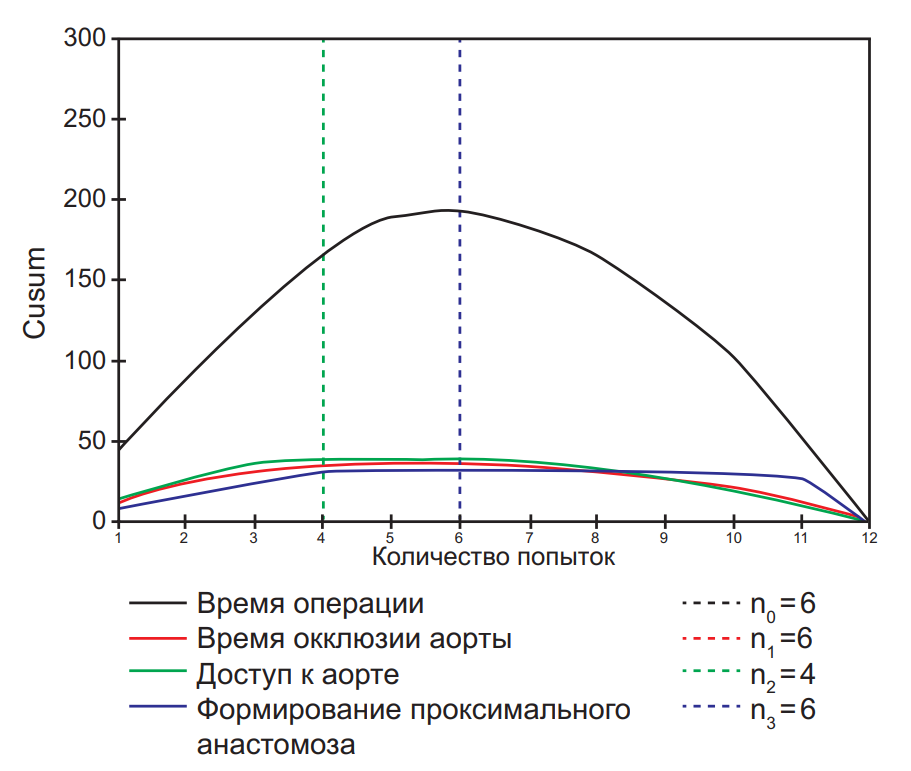
Рис. 6. Кривая обучения торакобедренному шунтированию с использованием робототехники / Fig. 6. Learning curve for robot-assisted thoracofemoral bypass grafting
При выполнении робот-ассистированных резекций аневризмы инфраренального отдела аорты и подвздошных артерий частота госпитальных осложнений была несколько ниже. Тромбоз возник в 1 (2%) случае, кровотечение из зоны анастомоза – в 2 (4%), а острое нарушение мозгового кровообращения – в 1 (2%) случае. Однако в госпитальном периоде летальных случаев в данной группе пациентов зарегистрировано не было. Несмотря на возникшие осложнения, послеоперационный период оставался управляемым, а медиана пребывания пациентов в стационаре составила 6 [5; 8] койко-дней. В отделении интенсивной терапии пациенты находились в среднем 1 [1; 2] койко-день, что указывает на сравнительно короткий период восстановления после вмешательства.
Обсуждение
Робот-ассистированные технологии открыли новые перспективы в хирургии, особенно в области сосудистых вмешательств [1]. Реконст рукции аортоподвздошного сегмента традиционно ассоциируются с высокой сложностью и рисками, однако становятся более прогнозируемыми и безопасными благодаря робототехнике [1–6]. Однако освоение этих методов требует времени и практики, в связи с этим вопрос о кривой обучения и ее особенностях по сравнению с другими направлениями робот- ассистированной хирургии приобретает особую актуальность [23, 24].
Аортоподвздошный сегмент – одна из самых сложных областей в сосудистой хирургии [2–6]. Работа в этой зоне требует: точного выделения и манипуляции крупными сосудами (аорта, подвздошные артерии), предотвращения повреждений важных структур (нервы, лимфатические узлы), высокой степени координации в условиях ограниченного пространства. Робототехника облегчает эти задачи за счет 3D-визуализации и маневренности инструментов [1–6, 11–15], однако обучение требует времени для адаптации врача-хирурга к новому подходу [23, 24].
На начальном этапе освоения методики в ГБУЗ «НИИ – ККБ № 1 им. проф. С.В. Очаповского» выполнялись преимущественно относительно простые реконструктивные вмешательства, такие как линейное аортобедренное шунтирование. По мере накопления клинического опыта и повышения уровня технической подготовки хирургов спектр вмешательств постепенно расширялся за счет более сложных аортальных реконструкций. Со временем были успешно выполнены операции высокой степени сложности, ранее осуществляемые исключительно в открытом доступе, включая торакобедренное шунтирование.
Обладая опытом выполнения подобных вмешательств, мы не выявили значимых ограничений для применения робот-ассистированных технологий в аортальной хирургии. Полученные нами данные подтверждают, что при достаточном уровне подготовки оператора и накоплении соответствующего опыта использование роботизированных хирургических комплексов может быть безопасным и эффективным в выполнении вмешательств на аорте.
Следует отметить, что роботизированный хирургический комплекс действительно лишен обратной тактильной связи, что представляет собой потенциальное ограничение, особенно на ранних этапах освоения методики. Тем не менее по мере приобретения опыта хирурги развивают выраженные визуальные и пространственные навыки, позволяющие точно оценивать натяжение тканей и шовного материала, что в значительной степени компенсирует данный недостаток.
В то же время робот-ассистированная хирургия обладает рядом неоспоримых преимуществ, включая возможность выполнения манипуляций в ограниченных анатомических пространствах, десятикратное увеличение изображения операционного поля и высокую маневренность инструментов с семью степенями свободы, превосходящую возможности человеческой кисти. Указанные особенности позволяют считать робот-ассистированные операции не только технически реализуемыми, но и клинически оправданными при выполнении сложных вмеш а- тельств на аорте.
Анализ графиков CUSUM для различных типов робот-ассистированных реконструкций сосудов – ЛАБШ, АББШ, ТББШ, ЛПА и АПБП – демонстрирует тенденцию к сокращению длительности выполнения операций по мере накопления опыта.
Во всех случаях кривая обучения проходила три основные фазы: начальный этап освоения техники, фазу плато, характеризующуюся стабилизацией показателей, и этап мастерства, когда длительность вмешательств сокращалась и стабилизировалась на минимальных значениях. Наиболее выраженная динамика обучения отмечена при выполнении аортобедренного бифуркационного шунтирования и торакобедренного шунтирования, что может быть связано с большей технической сложностью данных вмешательств. В то же время при линейном и аортоподвздошном бифуркационном протезировании наблюдали более плавный переход между фазами, что свидетельствует о лучшей воспроизво димости методики. В целом, накопление опыта способствовало уменьшению времени операций и повышению эффективности вмешательств, подтверждая значимость обучения и системного подхода в освоении робот-ассистированных сосудистых реконструкций.
Кривая обучения отражает постепенное совершенствование технических навыков врача- хирурга, что приводит к сокращению времени операции и повышению ее эффективности. На начальных этапах освоения техники важными аспектами являются адаптация к работе с роботизированной системой, развитие точной координации движений и понимание особенностей анатомии в условиях минимально инвазивного доступа. Постепенное накопление опыта и выполнение большего числа процедур способствуют улучшению качества сосудистого шва и оптимизации этапов вмешательства, позволяя в конечном итоге достичь высокой степени точности и надежности операций с сокращением длительности оперативных вмешательств.
При выполнении робот-ассистированных реконструкций аортоподвздошного сегмента одной из технических сложностей может быть отрыв нитей при формировании сосудистого анастомоза [1]. Это связано с особенностями манипуляций роботизированными инструментами, которые требуют точного контроля натяжения нити. На начальных этапах освоения техники врачи-хирурги могут сталкиваться с чрезмерным усилием при затягивании узлов, что увеличивает риск разрыва материала шва, также существует риск «недотягивания» нитей, возникающий в случае их недостаточного протягивания [1–6]. Данные нюансы формирования анастомоза с помощью робототехники были основными причинами продолжительности дан ного этапа. С накоплением опыта консольный хирург смог визуально контролировать натяжение нитей, что сократило время этапа пережатия и время формирования анастомоза.
Важно отметить, что с приобретенным опытом проведения робот-ассистированных реконструкций аортоподвздошного сегмента значительно сокращается время, необходимое для выполнения доступа [23, 24].
Опыт в открытой хирургии играет ключевую роль при проведении робот-ассистированных вмешательств, особенно в время сложных реконструкций, таких как операции на аортоподвздошном сегменте. Глубокое знание анатомии, уверенность в наложении сосудистых швов и способность управлять нештатными ситуациями, например при массивном кровотечении, формируются именно в процессе выполнения открытых операций. Эти навыки критически важны для успешного перехода к робот-ассистированной хирургии, поскольку позволяют хирургу уверенно действовать даже при необходимости конверсии вмешательства с робота на открытый доступ.
Обучение на роботизированных системах включает освоение управления манипуляторами, координацию движений в ограниченном пространстве и адаптацию к работе с трехмерным изображением [11–15]. Однако без опыта открытых операций врачу-хирургу может не хватать тактильного понимания тканей и уверенности в выполнении сложных этапов, таких как сосудистая реконструкция. Сочетание традиционных хирургических навыков с возможностями высокотехнологичных роботизированных систем обеспечивает оптимальное качество лечения, повышая точность, безопасность и результативность вмешательств [1–6].
Заключение
Робот-ассистированные реконструкции инфраренального отдела аорты характеризуются относительно короткой кривой обучения, однако их успешное освоение требует предварительной подготовки хирургов. Оптимальным решением является использование симуляционных программ, которые дают возможность освоить навыки работы с роботизированными системами в безопасных условиях.
Расширение программ симуляционного обучения, включающих виртуальную реальность, позволит ускорить освоение техники и снизить вероятность ошибок на ранних этапах. Кроме того, внедрение роботизированных систем и расширение программ подготовки специалистов позволят повысить доступность этих операций для более широкого круга медицинских учреждений, включая региональные клиники. Развитие структурированного обучения, включающего работу на симуляторах и мастер-классы, является ключевым фактором для успешного освоения технологии и снижения риска осложнений на этапе внедрения методики. Эти инновации имеют потенциал не только для повышения точности и безопасности вмешательств, но и значительного улучшения исходов лечения для пациентов.
Литература/References
- Порханов В.А. (ред.) Атлас по робот-ассистированной сосудистой хирургии. М.: PRESFACTOR; 2024.
Porkhanov V.A. (Ed.) Robot-assisted vascular surgery: an atlas. Moscow: PRESFACTOR; 2024 (in Russ.). - Светликов А.В., Сухоручкин В.А., Иртюга О.Б., Абугов С.А., Акчурин Р.С., Алексеева Д.В. и др. Аневризмы брюшной аорты (рекомендации российских экспертов). Ангиология и сосудистая хирургия. Журнал им. академика А.В. Покровского. 2024; 30 (3): 61–120. DOI: 10.33029/1027-6661-2024-30-3-61-120
Svetlikov A.V., Sukhoruchkin V.A., Irtyuga O.B., Abugov S.A., Akchurin R.S., Alekseeva D.V. et al. Abdominal aortic aneurysms (Russian experts’ guidelines). Angiology and Vascular Surgery. Pokrovsky Journal. 2024; 30 (3): 61–120 (in Russ.). DOI: 10.33029/ 1027-6661-2024-30-3-61-120 - Закеряев А.Б., Виноградов Р.А., Бахишев Т.Э., Хангереев Г.А., Порханов В.А. Робот-ассистированное линейное подвздошно- бедренное шунтирование. Хирургия. Журнал им. Н.И. Пирогова. 2023; 4: 83–88. DOI: 10.17116/hirurgia202304183
Zakeryaev A.B., Vinogradov R.A., Bakhishev T.E., Khangere- ev G.A., Porkhanov V.A. Robot-assisted linear aortofemoral bypass surgery. Pirogov Russian Journal of Surgery. 2023; 4: 83–88 (in Russ.). DOI: 10.17116/hirurgia202304183 - Порханов В.А., Виноградов Р.А., Закеряев А.Б., Бахишев Т.Э., Матусевич В.В., Хангереев Г.А. и др. Аорто-бедренное бифуркационное шунтирование с использованием робототехники. Кардиология и сердечно-сосудистая хирургия. 2023; 16 (3): 332–337. DOI: 10.17116/kardio202316031332
Porkhanov V.A., Vinogradov R.A., Zakeryaev A.B., Bakhishev T.E., Matusevich V.V., Khangereev G.A. et al. Robot-assisted aortobifemoral bypass surgery. Russian Journal of Cardiology and Vascular Surgery. 2023; 16 (3): 332–337 (in Russ.). DOI: 10.17116/ kardio202316031332 - Бахишев Т.Э., Виноградов Р.А., Закеряев А.Б., Хангереев Г.А., Бутаев С.Р., Игнатенко Д.А. и др. Применение робототехники в сосудистой хирургии (обзор литературы). Ангиология и сосудистая хирургия. Журнал им. академика А.В. Покровского. 2023; 29 (4): 130–136.
Bakhishev T.V., Vinogradov R.A., Zakeryaev A.B., Khangere- ev G.A., Butaev S.R., Ignatenko D.A. et al. Application of robotics in vascular surgery (literature review). Angiology and Vacsular Surgery. Pokrovskiy Journal. 2023; 29 (4): 130–136 (in Russ.). - Порханов В.А., Закеряев А.Б., Виноградов Р.А., Бахишев Т.Э., Хангереев Г.А., Бутаев С.Р. и др. Торако-бедренное бифуркационное шунтирование с использованием робототехники. Рос сийский медико-биологический вестник им. академика И.П. Павлова. 2023; 31 (4): 663–670. DOI: 10.17816/pavlovj248977
Porkhanov V.А., Zakeryaev A.B., Vinogradov R.А., Bakhishev T.E., Khangereev G.A., Butaev S.R. et al. Robot-assisted thoracofemoral bifurcation bypass. I.P. Pavlov Russian Medical Biological Herald. 2023; 31 (4): 663–670 (in Russ.). DOI: 10.17816/pavlovj248977 - Закеряев А.Б., Виноградов Р.А., Бутаев С.Р., Бахишев Т.Э., Созаев А.А. Аортоподвздошное квадрифуркационное протезирование с использованием робототехники. Кардиология и сердечно-сосудистая хирургия. 2024; 17 (5): 561–565. DOI: 10.17116/kardio202417051561
Zakeryaev A.B., Vinogradov R.A., Butaev S.R., Bakhishev T.E., Sozaev A.A. Aortoiliac reconstruction with the quadrifurcated graft using robotics. Russian Journal of Cardiology and Vascular Surgery. 2024; 17 (5): 561–565 (in Russ.). DOI: 10.17116/ kardio202417051561 - Рапопорт Л.М., Безруков Е.А., Цариченко Д.Г., Мартиро- сян Г.А., Суханов Р.Б., Крупинов Г.Е. и др. Методы обучения робот-ассистированной радикальной простатэктомии. Хирургия. Журнал им. Н.И. Пирогова. 2019; 1: 89–94. DOI: 10.17116/ hirurgia201901189
Rapoport L.M., Bezrukov E.A., Tsarichenko D.G., Martirosyan G.A., Sukhanov R.B., Krupinov G.E. et al. Methods for training of robotassisted radical prostatectomy. Pirogov Russian Journal of Surgery. 2019; 1: 89–94 (in Russ.). DOI: 10.17116/hirurgia201901189 - Папоян С.А., Щеголев А.А., Гавриленко А.В. Современные подходы к хирургическому и эндоваскулярному лечению поражений аортоподвздошного сегмента. Анналы хирургии. 2015; 5: 11–17.
Papoyan S.A., Shchegolev A.A., Gavrilenko A.V. Modern approaches to surgical and endovascular treatment of the aortoiliac segment lesions. Annaly Khirurgii. 2015; 5: 11–17 (in Russ.). - Козловский Б.В., Михайлов И.П., Кунгурцев Е.В., Исаев Г.А., Вердиханов Н.И. Выбор метода реконструкции подвздошных артерий у больных хронической критической ишемией: эндартерэктомия или протезирование. Хирургия. Журнал им. Н.И. Пирогова. 2021; 4: 15–20. DOI: 10.17116/hirurgia202104115
Kozlovsky B.V., Mikhaylov I.P., Kungurtsev E.V., Isaev G.A., Verdikhanov N.I. Iliac artery reconstruction in patients with chronic critical limb ischemia: endarterectomy or replacement. Pirogov Russian Journal of Surgery. 2021; 4: 15–20 (in Russ.). DOI: 10.17116/hirurgia202104115 - Мочалова А.Б., Саая Ш.Б., Гостев А.А., Чебан А.В., Рабцун А.А., Бугуров С.В. и др. Результаты эндоваскулярной реваскуляризации сочетанных поражений бифуркации аорты и подвздошных артерий в ближайшие и отдаленные периоды наблюдения. Ангиология и сосудистая хирургия. Журнал им. академика А.В. Покровского. 2022; 28 (4): 89–96. DOI: 10.33029/1027-6661-2022-28-4-89-96
Mochalova A.B., Saaya Sh.B., Gostev A.A., Cheban A.V., Rabtsun A.A., Bugrov S.V. et al. Results of endovascular revascularization of combined lesions of aortic bifurcation and iliac arteries in immediate and remote periods of follow up. Angiology and Vascular Surgery. Pokrovskiy Journal. 2022; 28 (4): 89–96 (in Russ.). DOI: 10.33029/1027-6661-2022-28-4-89-96 - Павлов В.Н., Плечев В.В., Сафиуллин Р.И., Ишметов В.Ш., Кашаев М.Ш., Игнатенко П.В. и др. Первичные результаты аорто-бедренного шунтирования с применением робот-ассистированной хирургической системы Da Vinci. Креативная хирургия и онкология. 2018; 8 (1): 7–13. DOI: 10.24060/2076- 3093-2018-8-1-7-13
Pavlov V.N., Plechev V.V., Safiullin R.I., Ishmetov V.Sh., Kasha- ev M.Sh., Ignatenko P.V. et al. Preliminary experience of the aortofemoral shunting using the Da Vinci surgical system. Creative Surgery and Oncology. 2018; 8 (1): 7–13 (in Russ.). DOI: 10.24060/2076-3093-2018-8-1-7-13 - Караськов А.М., Рабцун А.А., Игнатенко П.В., Архипов А.Н. Первый в России опыт лечения аневризмы брюшного отдела аорты на роботизированном комплексе Da Vinci. Вестник Национального медико-хирургического центра им. Н.И. Пирогова. 2019; 14 (2): 122–125. DOI: 10.25881/BPNMSC.2019.80.34.025
Karaskov A.M., Rabtsun A.A., Ignatenko P.V., Arkhipov A.N. The first experience of the abdominal aorta aneurysm treatment on the Da Vinci robotized complex in Russia. Bulletin of Pirogov National Medical & Surgical Center. 2019; 14 (2): 122–125 (in Russ.). DOI: 10.25881/BPNMSC.2019.80.34.025 - Магомедова Г.Ф., Сарханидзе Я.М., Лепшоков М.К., АльЮсеф Н.Н., Семенякин И.В., Гавриленко А.В. Робот-ассистированные операции в сосудистой хирургии. Ангиология и сосудистая хирургия. Журнал им. академика А.В. Покровского. 2020; 26 (2): 190–196. DOI: 10.33529/ANGI02020202
Magomedova G.F., Sarkhanidze Ya.M., Lepshokov M.K., Al’Iusef N.N., Semeniakin I.V., Gavrilenko A.V. Robot-assisted operations in vascular surgery. Angiology and Vascular Surgery. Pokrovskiy Journal. 2020; 26 (2): 190–196 (in Russ.). DOI: 10.33529/ANGI02020202 - Саая Ш.Б., Рабцун А.А., Попова И.В., Гостев А.А., Чебан А.В., Игнатенко П.В. и др. Робот-ассистированные операции при патологии аортоподвздошного сегмента: наш опыт. Ангиология и сосудистая хирургия. Журнал им. академика А.В. Покровского. 2020; 26 (4): 90–96. DOI: 10.33529/ANGIO2020409
Saaia S.B., Rabtsun A.A., Popova I.V., Gostev A.A., Cheban A.V., Ignatenko P.V. et al. Robotic-assisted operations for pathology of the aortoiliac segment: own experience. Angiology and Vascular Surgery. Pokrovskiy Journal. 2020; 26 (4): 90–96 (in Russ.). DOI: 10.33529/ANGIO2020409 - Галимов О.В., Ханов В.О., Сафаргалина А.Г., Кашапова А.Р., Дашдамирова Н.Р., Махортов Р.И. Кривая обучения студентов в условиях тренировочного процесса на эндовидеосимуляторах. Виртуальные технологии в медицине. 2020; 4: 22–25. DOI: 10.46594/2687-0037_2020_4_1270
Galimov O.V., Khanov V.O., Safargalina A.G., Kashapova A.R., Dashdamirova N.R., Makhortov R.I. Learning curve of students of the Bashkir State Medical University in the educational process on endovideosimulators. Virtual Technologies in Medicine. 2021; 4: 22–25 (in Russ.). DOI: 10.46594/2687-0037_2020_4_1270 - Герасенкова А.Д., Орлецкий А.К., Шумский А.А., Крылов С.В., Гужев С.С. Кривая обучения робот-ассистированному эндопротезированию крупных суставов на примере системы Stryker MAKO. Современные проблемы науки и образования. 2024; 3: 13. DOI: 10.17513/spno.33420
Gerasenkova A.D., Orletskiy A.K., Shumskiy A.A., Krylov S.V., Guzhev S.S. Learning curve for robot-assisted endoprosthetics of large joints using the Stryker MAKO system as an example. Modern Problems of Science and Education. 2024; 3: 13 (in Russ.). DOI: 10.17513/spno.33420 - Ханов В.О., Сафаргалина А.Г., Кашапова А.Р., Дашдамиро- ва Н.Р., Махортов Р.И. Кривая обучения студентов Башкирского государственного медицинского университета в условиях тренировочного процесса на эндовидеосимуляторах. В кн.: Лучшая студенческая статья 2020. Часть 4. Петрозаводск; 2020: 10–18.
Khanov V.O., Safargalina A.G., Kashapova A.R., Dashdamiro- va N.R., Makhortov R.I. Learning curve of students of the Bashkir State Medical Universiti in the educational process on endovideosimulators. In: Best Student Article of 2020. Part 4. Petrozavodsk; 2020: 10–18 (in Russ.). - Рябов М.А., Бядретдинов И.Ш., Котов С.В. Кривая обучения лапароскопической и робот-ассистированной радикальной простатэктомии. Экспериментальная и клиническая урология. 2021; 14 (4): 37–43.
Ryabov M.A., Byadretdinov I.S., Kotov S.V. Robot-assisted and laparoscopic radical prostatectomy learning curve. Experimental and Clinical Urology. 2021; 14 (4): 37–43 (in Russ.). - Алимов В.А., Греков Д.Н., Новикова Е.Г., Данилов А.М., Сажина А.В., Афанасова П.Н. и др. Сравнительный анализ робот-ассистированных и лапароскопических операций в онкогинекологии. Опухоли женской репродуктивной системы. 2024; 20 (1): 104–113. DOI: 10.17650/1994-4098-2024-20-1-104-113
Alimov V.A., Grekov D.N., Novikova E.G., Danilov A.M., Sazhina A.V., Afanasova P.N. et al. Comparative analysis of robotassisted and laparoscopic operations in oncogynecology. Tumors of Female Reproductive System. 2024; 20 (1): 104–113 (in Russ.). DOI: 10.17650/1994-4098-2024-20-1-104-113 - Мурашко Р.А., Ермаков Е.А., Уваров И.Б. Робот-ассистированные и лапароскопические операции при колоректальном раке: кривая обучения и непосредственные результаты. Онкологическая колопроктология. 2017; 7 (3): 25–34. DOI: 10.17650/2220-3478-2017-7-3-25-34
Murashko R.A., Ermakov E.A., Uvarov I.B. Robotic and laparoscopic surgeries for colorectal cancer: learning curve and shortterm outcomes. Colorectal Oncology. 2017; 7 (3): 25–34 (in Russ.). DOI: 10.17650/2220-3478-2017-7-3-25-34 - Тян А.Г., Слуханчук Е.В. Кривая обучения робот-ассистированной миомэктомии. Архив акушерства и гинекологии им. В.Ф. Снегирева. 2019; 6 (4): 221–224. DOI: 10.18821/ 2313-8726-2019-6-4-221-224
Tyan A.G., Slukhanchuk E.V. Learning curve of robot-assisted myomectomy. V.F. Snegirev Archives of Obstetrics and Gynecology. 2019; 6 (4): 221–224 (in Russ.). DOI: 10.18821/2313-8726- 2019-6-4-221-224 - Stádler P. Role of the robot in totally laparoscopic aortic repair for occlusive and aneurysmal disease. Acta Chir. 2009; 109 (3): 300–305. DOI: 10.1080/00015458.2009.11680429
- Lucereau B., Thaveau F., Lejay A. Roussin M., Georg Y., Heim F. et al. Learning curve of robotic-assisted anastomosis: shorter than the laparoscopic technique? An educational study. Vasc. Surg. 2016; 33: 39–44. DOI: 10.1016/j.avsg.2015.12.001
- Novotný T., Dvorák M., Staffa R. The learning curve of robotassisted laparoscopic aortofemoral bypass grafting for aorto- iliac occlusive disease. Vasc. Surg. 2011; 53 (2): 414–420. DOI: 10.1016/j.jvs.2010.09.007
- Унгурян В.М., Круглов Е.А., Побединцева Ю.А. Кривые обучения в минимально инвазивной онкохирургии. Эндоскопическая хирургия. 2020; 26 (4): 54–58. DOI: 10.17116/endoskop 20202604154
Unguryan V.M., Kruglov E.A., Pobedintseva Yu.A. Learning curves in minimally invasive oncology. Endosckopic Surgery. 2020; 26 (4): 54–58 (in Russ.). DOI: 10.17116/endoskop20202604154