Интраоперационное УЗИ при робот-ассистированной резекции печени: опыт ММНКЦ имени С.П. Боткина
25 сентября в Московском многопрофильном научно-клиническом центре имени С.П. Боткина была выполнена резекция объемного образования печени с применением роботизированного интраоперационного ультразвука.
Операцию провел Алексей Андреевич Карпов — доктор медицинских наук, заместитель главного врача ММНКЦ им. С.П. Боткина по онкологической помощи, хирург и онколог высшей квалификационной категории, старший научный сотрудник, ассистент кафедры хирургии РМАНПО Минздрава России.
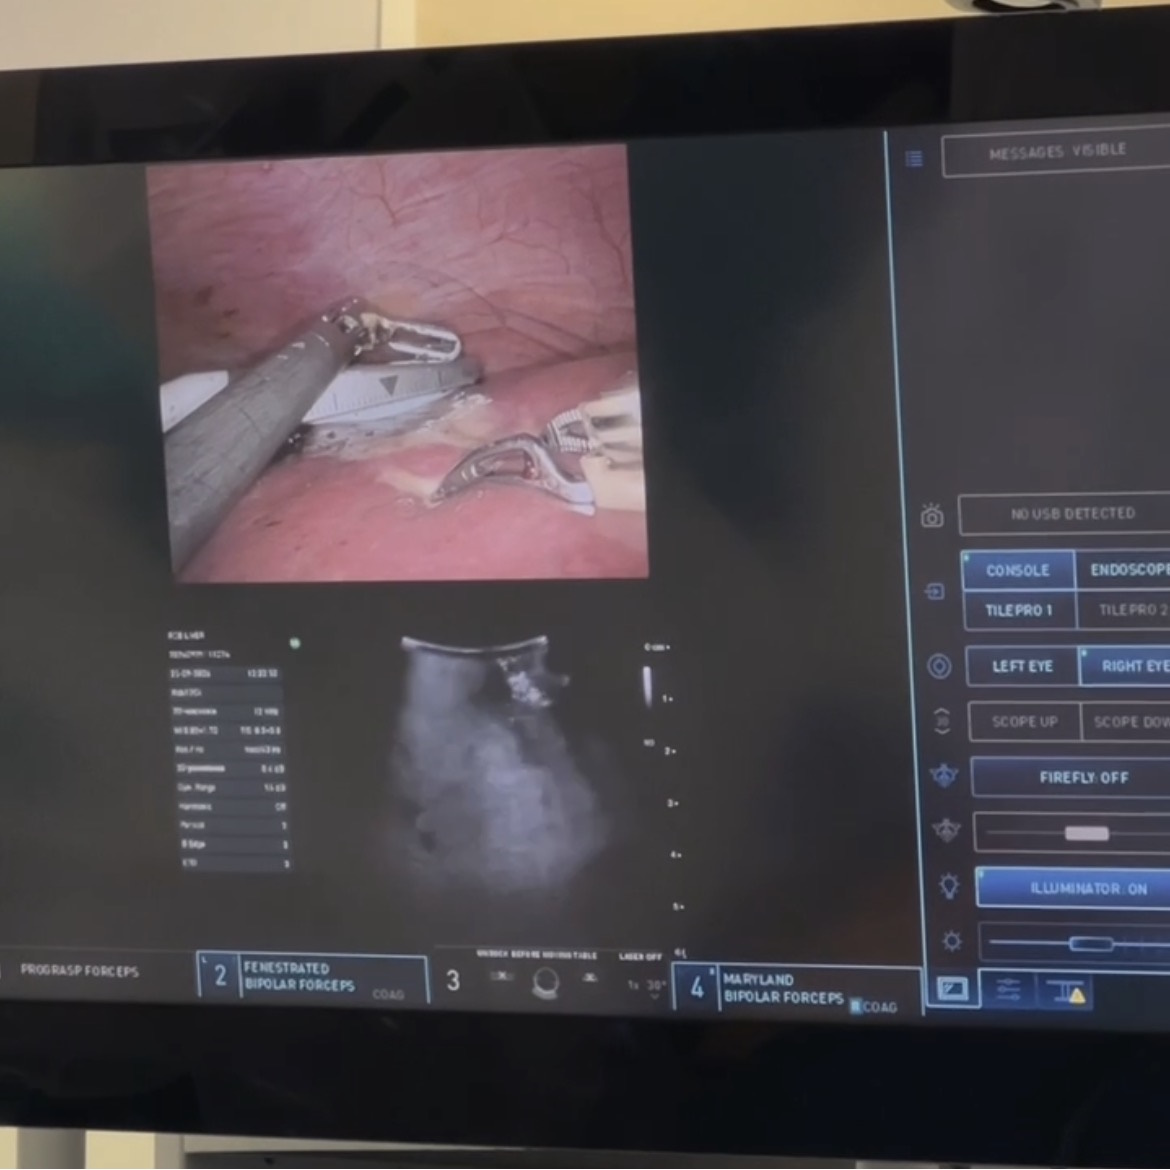
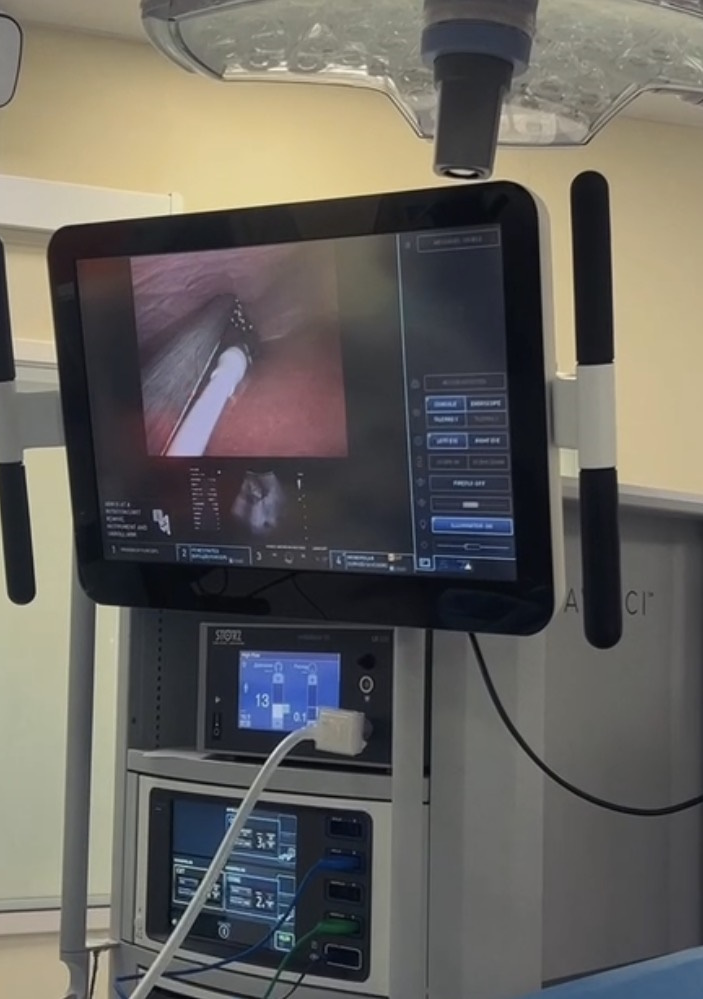
Роботизированное ИОУЗИ во время операции
Для ультразвуковой навигации использовался роботический конвексный интраоперационный датчик BK Medical Rob12C4, модель 9096.
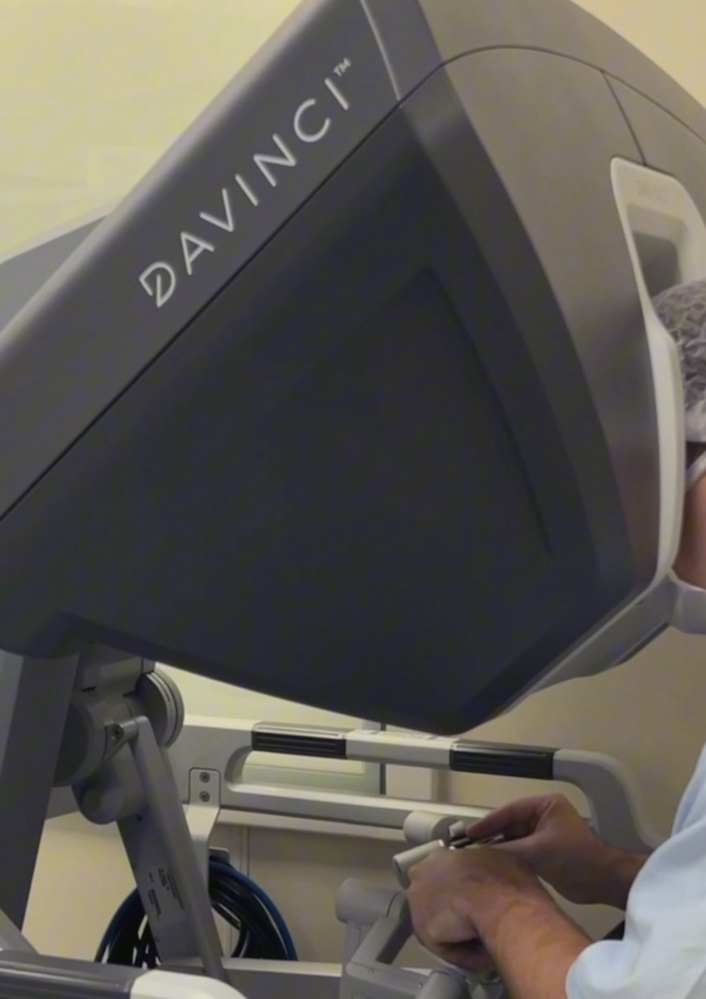
Датчик выполнен по технологии drop-in: он вводится через стандартный троакар диаметром 12 мм и удерживается роботическим инструментом ProGrasp™ из линейки EndoWrist. Положение датчика хирург контролирует с консоли системы da Vinci Xi, а ультразвуковое изображение может выводиться непосредственно в поле зрения консоли через интерфейс TilePro™.
Rob12C4 совместим с ультразвуковой системой bk5000.
Датчик имеет диапазон частот 4–12 МГц и сектор обзора 36°. Также предусмотрены поддержка контрастной визуализации и компрессионной эластографии, а также возможность обработки и стерилизации в соответствии с инструкцией производителя.
Дополнительная информация непосредственно во время резекции
При робот-ассистированной операции хирург не может непосредственно пальпировать ткань печени. Интраоперационное ультразвуковое исследование позволяет получить дополнительную визуальную информацию в режиме реального времени и оценивать расположение образования и окружающих анатомических структур непосредственно во время вмешательства.
Одним из вариантов применения роботизированного ИОУЗИ является методика CRUSH (Continuous Robotic UltraSound Hepatectomy). Она предполагает непрерывный ультразвуковой контроль линии резекции за счет фиксации датчика роботическими инструментами.
В опубликованной серии из трех клинических случаев при использовании этой методики были получены отрицательные края резекции; интраоперационных и послеоперационных осложнений в серии не отмечено.
Сочетание роботической платформы и интраоперационного ультразвука позволяет объединить управляемость роботических инструментов с дополнительной визуальной информацией, получаемой непосредственно во время операции. Это может помогать хирургу сопоставлять предоперационный план с актуальной анатомической ситуацией и контролировать область вмешательства в процессе резекции.
Информация предназначена для специалистов. Перед применением оборудования необходимо ознакомиться с инструкцией по эксплуатации.
Релевантные материалы
Последние новости роботической хирургии